
二体問題を重心で攻略!大学入試で差がつく解き方を大公開!
二体問題では重心の運動、重心から見た運動、重心を使ったエネルギー保存を使うことで解くことができます。今回はその演習をしていきます。
今回は二体問題の演習編です。
難関大レベルを目指す人はこの問題亜h自力で解けるようになるまで理解を深めてくださいね。
必ずこの記事を読んでから問題に取り掛かって下さい!↓
問題
水平面上に、なめらかな溝をもつ直線のレールがある。この溝の中に、質量の小球A,Bを置き、両者ばね定数のばねでつないだ。ある瞬間に、Aを大きさの右向きの速度を与えると、その後、AとBは、振動しながら全体として右向きに進んでいく。次の各問に答えよ。
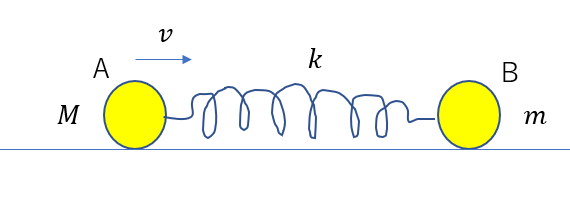
(1)AとBをまとめて一つの物体とみなしたとき、その重心の速度の大きさを求めよ
(2)重心から見たBの運動は単振動になる。その周期を求めよ
(3)ばねの伸びの最大値を求めよ
(セミナー物理基礎・物理 2016, 問223改)
もちろんポイントは別記事で紹介した通りです。
(1)重心速度は重心位置から
これは重心速度の導出そのものですね。
重心速度は重心位置を求めることで導けます。
「まずはチェック」でも説明していますが、問題なのでもう一度導出します。
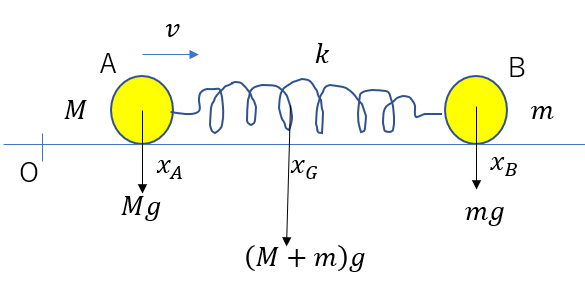
重心には大きさの重力がかかっていて
この重力のモーメントは、各重力のモーメントを代表しているわけですね。
原点周りのモーメントを考えると
ここでは、ベクトルを強調しておきます。
そして、位置についてこの関係が言えるんだから、速度についても言えそうだな~
っていうことで重心速度も同じ形になります。
こういうイメージが嫌いな人は両辺を微分してみてください。
位置を微分すると速度になるので、確かにこの式が得られますね。
さて分子のは運動量の和ですが、
今回、内力しか働いていませんね。
物体A,Bがばねを介して力を及ぼしあっているのが内力です。
ってことは・・・
ということです。
つまり、最初の運動量が分かれば後はその値でずっと同じということです。
なので、最初の運動量を考えてみましょう。
最初では
ですよね。
つまり、最初の運動量はということです。
なので重心速度はこのように表せます。
ただ、今回は速さを答えないといけないので成分を代入したものを答えます。
(2)重心から見た運動をどう考える??
ここはじっくり説明していこう
ここはかなりハードです。頑張ってついてきてください。うまく式を解釈する必要があるので。
まず、重心から見たBの運動は単振動になる。
これは大丈夫ですね。問題文にも書いてありますが、書いてなくても理解しておきましょう。
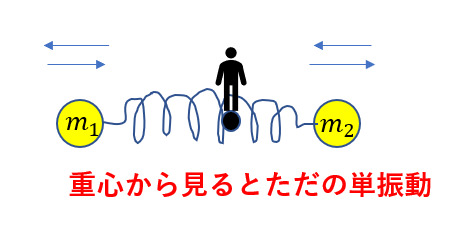
そして、単振動の周期を考えるには運動方程式を立てる必要がありますね。
その際にはBに働く合力、特にばねの弾性力を求めないといけないわけですよ。
ばねの弾性力を求める
例えば、次のような弾性力は求めるのは難しくないんですよ。
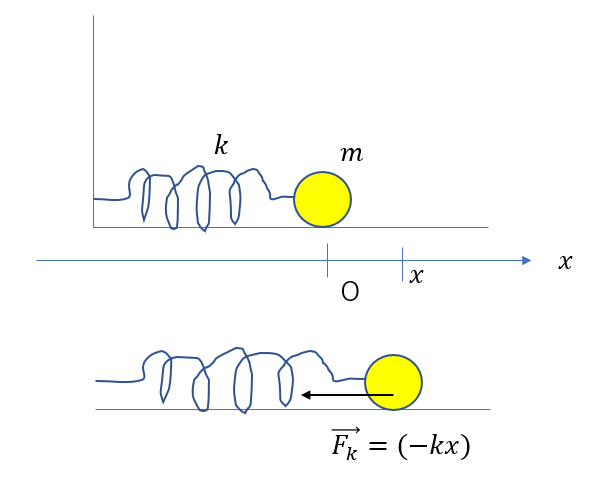
だって、物体の位置がそのままばねの伸び(縮み)になってくれるからね。
でも今回はそうはいかないですよね。
そこを式で理解していく必要があります。
ではいきましょう。ここから頑張ってついてきてくださいね。
まず、ばねの自然長の長さがであるときの物体の座標を表しておきます。
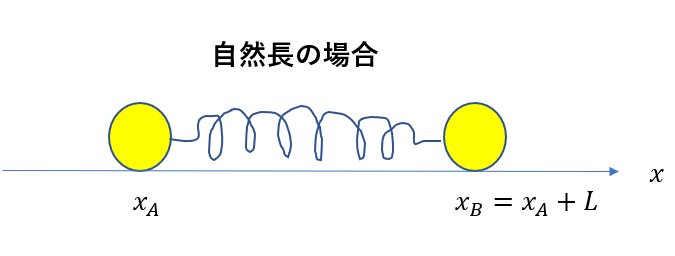
まあ、こうなりますよね。
そして、ここから
物体Aが
物体Bが
だけ変位したとします。このは変位なので、プラスにもマイナスにもなり得ます。
プラスのときは右向きに動くマイナスのときは左向きに動くということです。
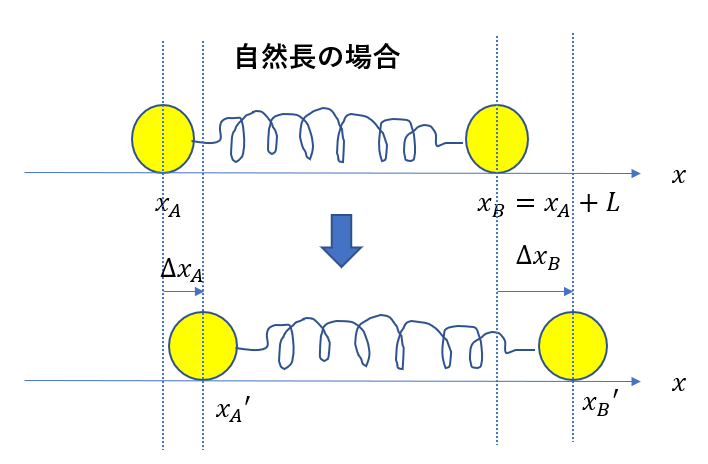
図を見ると、だけばねが伸びてだけばねが縮んでいること分かりますね。
つまりこの時のばねの伸びはですね。
ということは、B(A)が受ける弾性力の大きさはこのようになります。
さて、弾性力は力なのでという風に成分表示したいと思います。
これについてはこちらから
https://ryebourbon.xsrv.jp/physics-vector/
のとき
これは「Bの伸びの方が大きい」ということなので、ばね全体は伸びています。
そうすると、Bは左向きに力が働くので
となりますね。
のとき
今度は「Aの縮みの方が大きい」ということなので、ばね全体は縮んでいます。
そうすると、Bには右向きに力が働くので
となりますね。
結局、ばねが伸びようが縮もうが
と表されることが分かりました。
これをもう少し変形します。
は自然長の長さLでしたからこの式は最終的に次のようになります。
なので、ばねの弾性力はと表せますね。
*ちなみには「Aから見たBの位置」という意味ですからこれは「Aに乗ってBを見る」あの相対系の話をしていることが分かりますね。
相対系についてはこちら!
https://ryebourbon.xsrv.jp/relative-system/
重心から見たBについて考える
ここから、「重心から見たBの運動」を考えていきたいのですが、弾性力ではのようにAの情報が入っていますよね。でも、「重心から見たBの運動」を考えるには
Aの情報ではなく重心の情報が欲しんですよ。
そこで、重心の情報を入れるために式変形していきます。
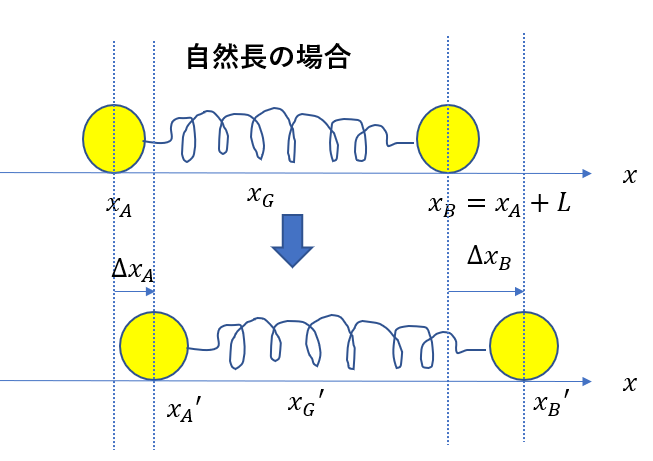
さっきの図に重心を書いておきました。
最初にやったのと同じ方法では導けます。
「重心から見たBの運動」としたいので
「(Bの情報)-(重心の情報)」
というのが欲しんですよ。
なので、今回の場合を出します。これは普通に計算します。
これをさっきの弾性力に代入します。
ちょっとごちゃごちゃするので、成分(()の中身)だけを見ます。
さてこの式をよく見てみましょう。
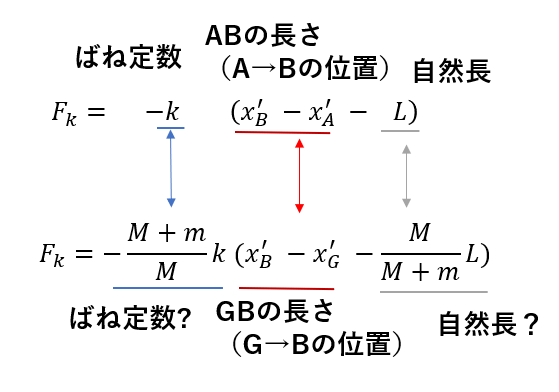
ごちゃごちゃしてますが、最初重心で考える前の弾性力と今出した弾性力とを見比べてみてください。
- (ばね定数)→
- (B→Aの位置)→(G →Bの位置)
- (自然長)→
という風に対応しているのが分かりますよね。
特にがあることで、重心から見たBの運動を考えていることが分かります。
そして残りのものを考えると、重心から見たBの運動について次のようなことが言えるわけです。
ばね定数がで自然長がのばねによる単振動!!
これを図にすればこうなるんです。
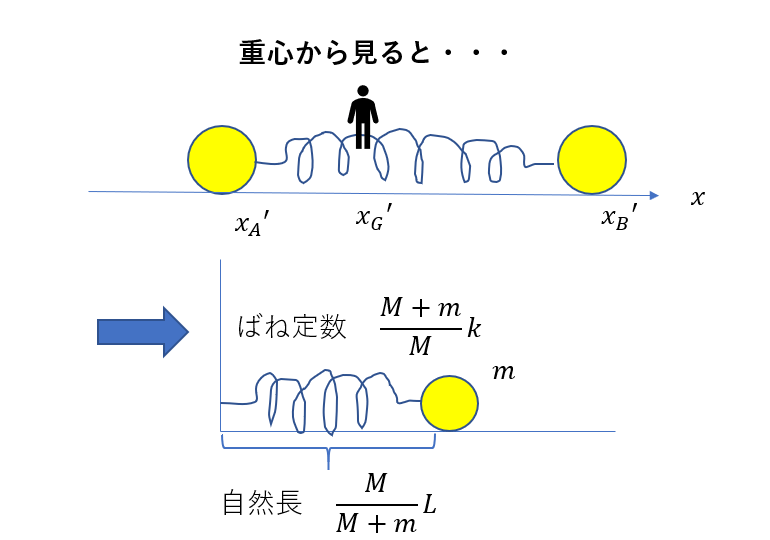
結局あるばねの単振動に置き換えることができてしまうわけです。
ここまでくるのは大変だったけど、式を変形して解釈することでここまで単純化できるわけです。
あとは運動方程式を立てるだけ
あとは、運動方程式を立てるだけです。
単振動の運動方程式を立てる流れはこちらを確認してください。
https://ryebourbon.xsrv.jp/simple-harmonic-motion/
この記事通りにやってみてください。
簡単な解説だけします。
弾性力はなので、
あとは運動方程式をに成分を代入すれば
という形になりましたね。なので、単振動するということが分かります。
単振動すると分かったらやるべきことが3つありました。
- 中心の位置
これは原点です。
- の値
ということなので
- 周期を求める
これがまさに答えになりますね
だいぶ疲れますね、、あと一息です。
(3)エネルギー保存を使ってみよう
エネルギー保存則を使って解いてみましょう!((2)よりははるかに楽なので大丈夫です(笑))
重心を使った力学的エネルギーは大丈夫ですよね?
(力学的エネルギー)=(重心エネルギー)+(内部エネルギー)
また内部エネルギーは
(内部エネルギー)=(重心からみた運動エネルギー)+(弾性エネルギー)
でした。
さて、ここで考えたいのは
「ばねが最大まで伸びたときってどんな状況?」
ってことですよね。
例えば、重心から見たBやAの速度が0じゃなかったらどうでしょう?
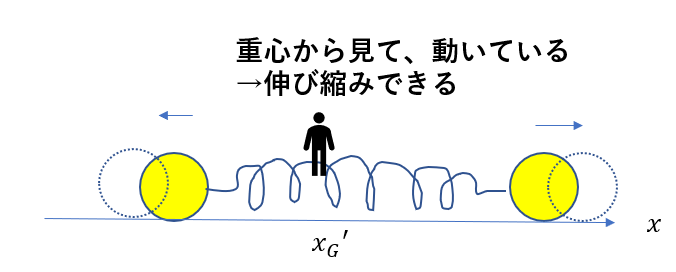
どう見ても最大じゃないですよね。速度を持っているってことはまだ動けるってことですから。
つまり、ばねの伸びが最大になるのは
重心から見て止まったときです。
ですからエネルギーを考えたときに・・・
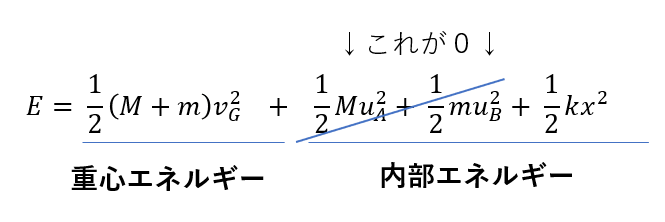
こうなりますね。
この時のの最大を考えれば良いんです。
また、今回非保存力は仕事しないので、
(力学的エネルギー)=一定
ですね。
ですから最初の力学的エネルギーを求めればOKです。
最初の力学的エネルギーは
ですね。
ということで
これが答えです
*もし、「速さの最大は?」となったら今度はばねが自然長になることが分かればこれもエネルギー保存で解けます。
以上二体問題の応用でした。
いずれにしても、重心を使って全体と個々を分けることを頭に入れて演習を重ねましょう。
コメントを読み込んでいます。